
气动柔性夹爪机械手爪手硅胶软体硅胶 双爪/四爪仿生机器人软爪

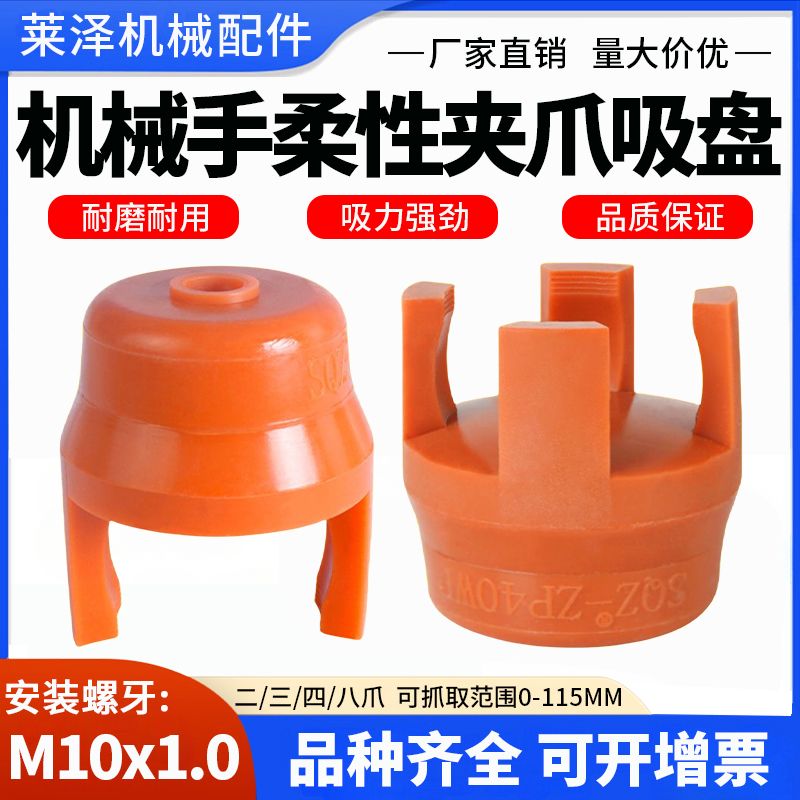
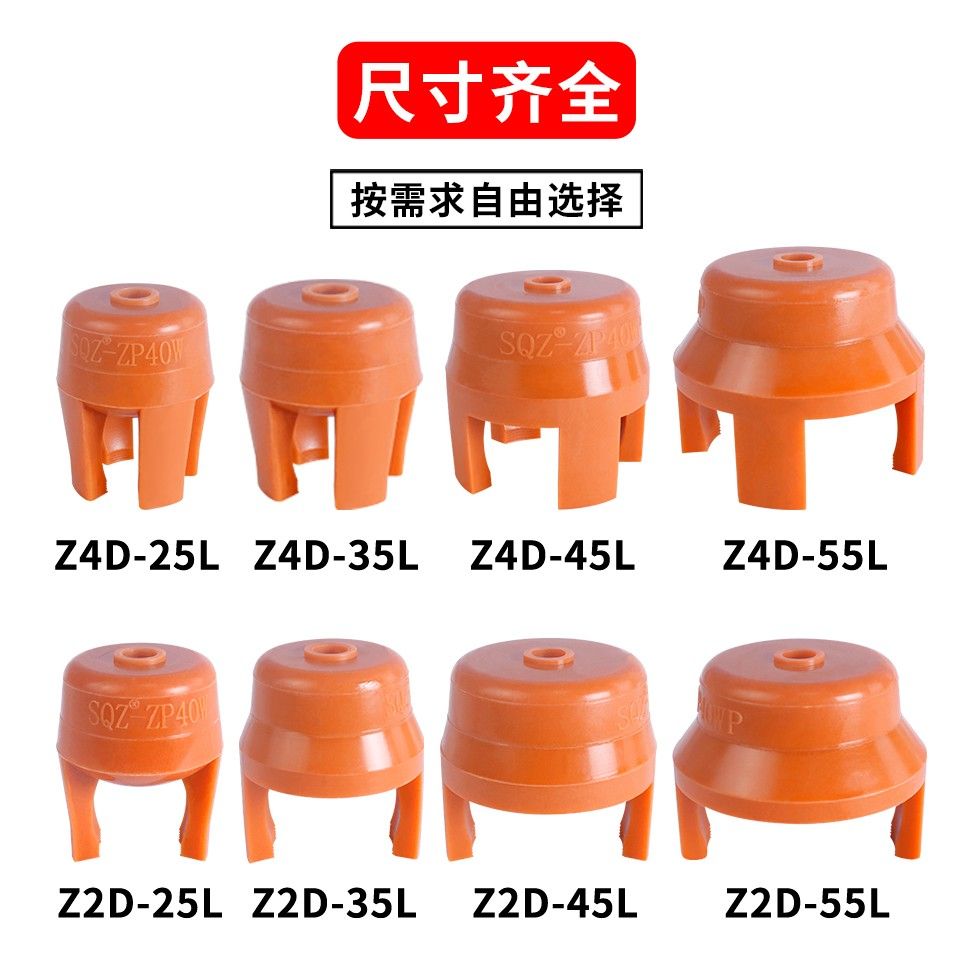
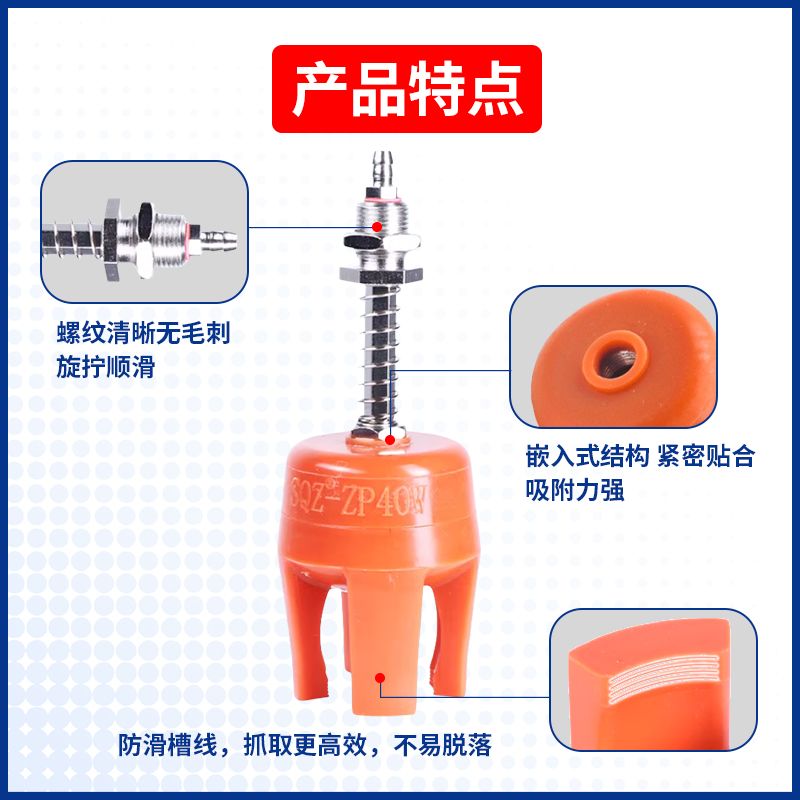
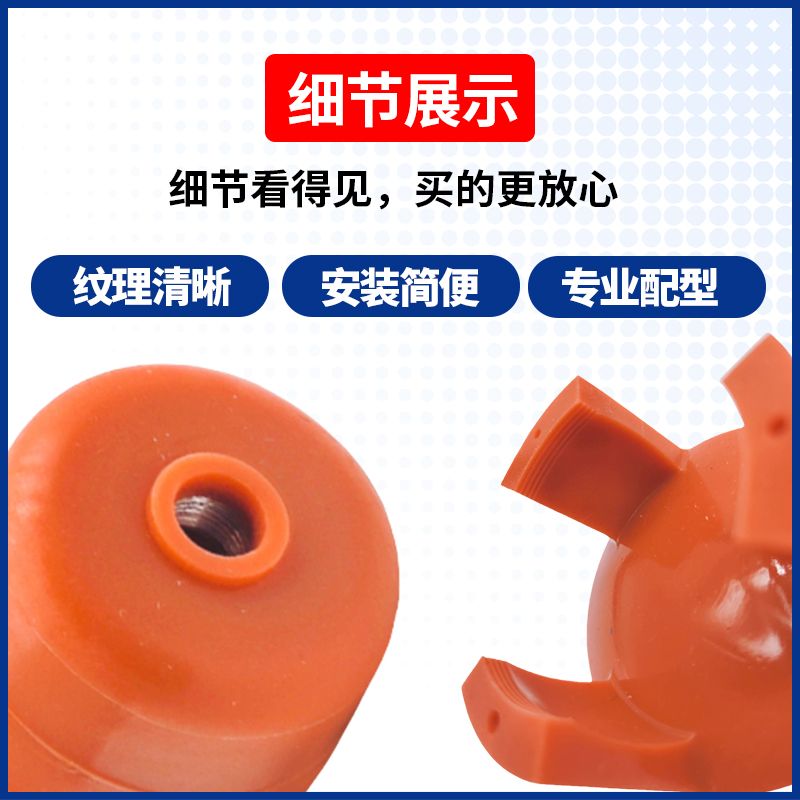
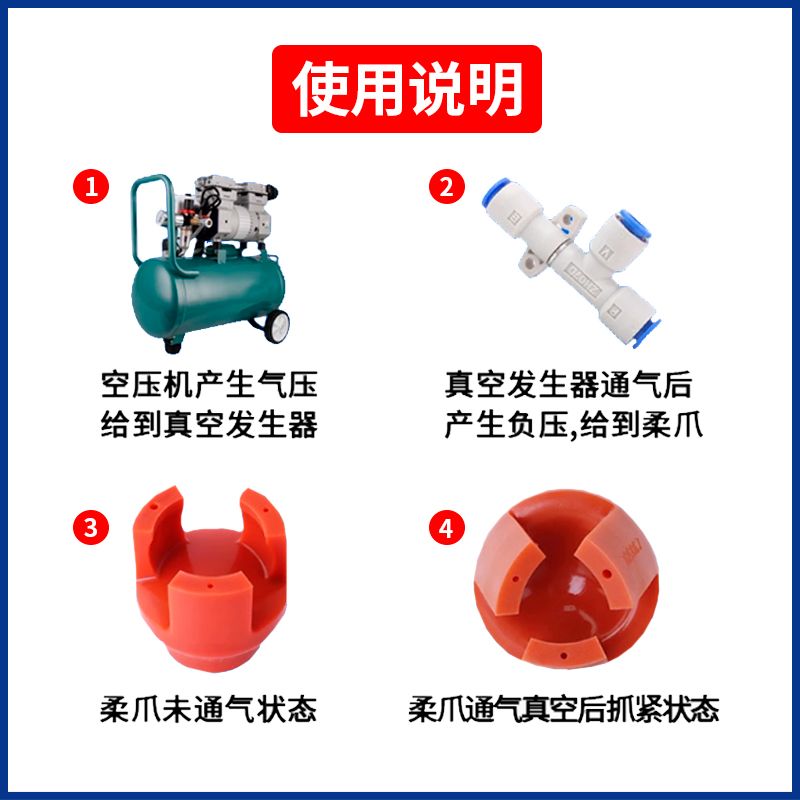
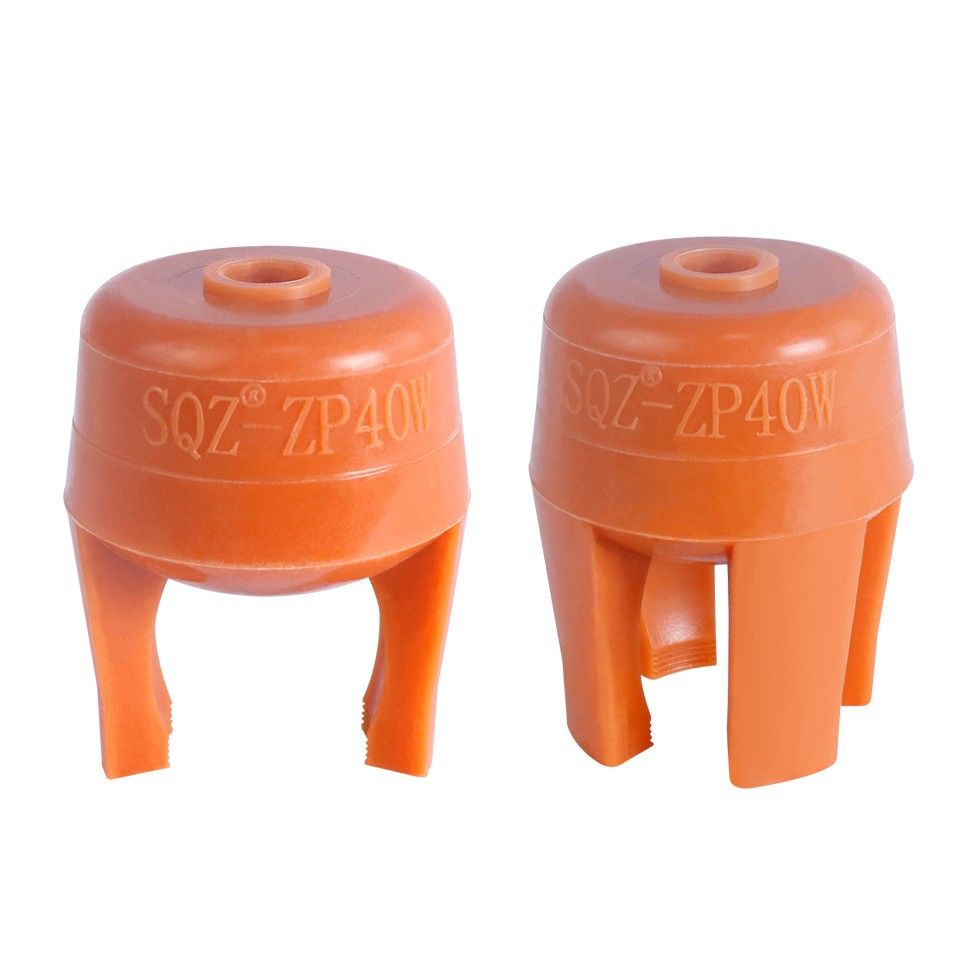
气动柔性夹爪机械手爪手硅胶软体硅胶双爪四爪仿生机器人软爪,正在重新定义工业自动化与创客教育的抓取方式。传统刚性夹爪在面对易碎、异形、表面脆弱或柔软物体时,往往因夹持力过于集中而造成损伤,而气动柔性夹爪通过仿生气动网络结构,利用气压驱动硅胶腔体膨胀与收缩,实现如同人体手指般柔和而均匀的包裹力。这种设计不仅让夹持动作更接近生物触觉,更让机器人能够安全地拿起鸡蛋、水果、玻璃器皿、电路板甚至活体小动物,极大拓展了机械手的应用边界。
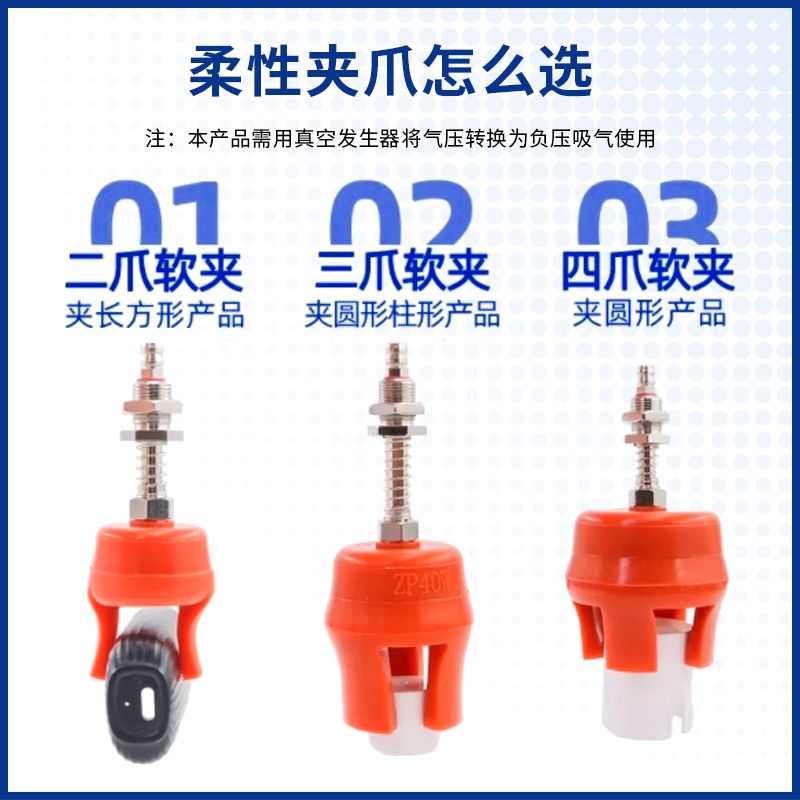
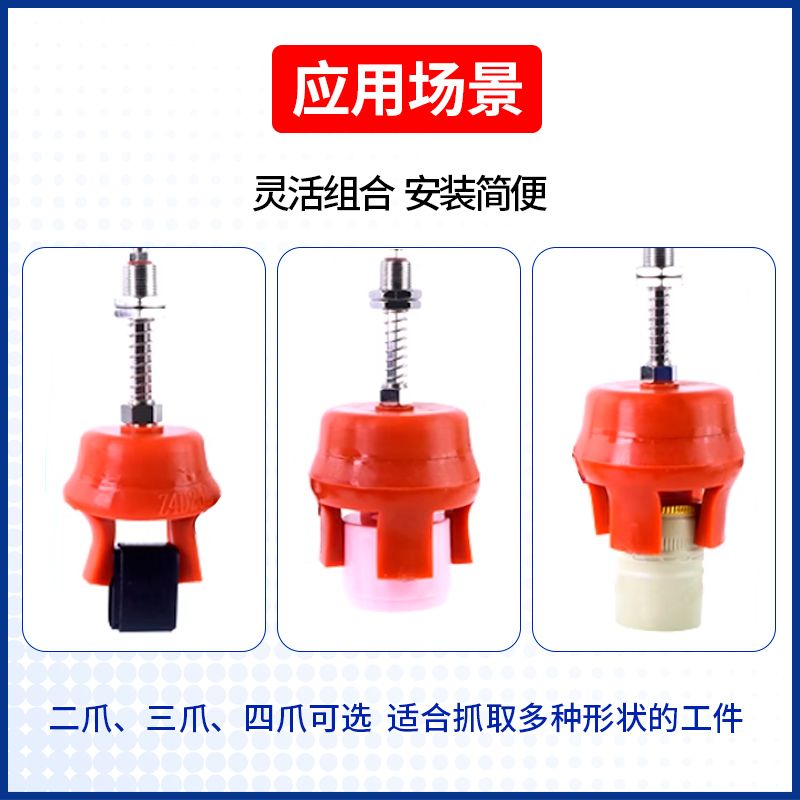
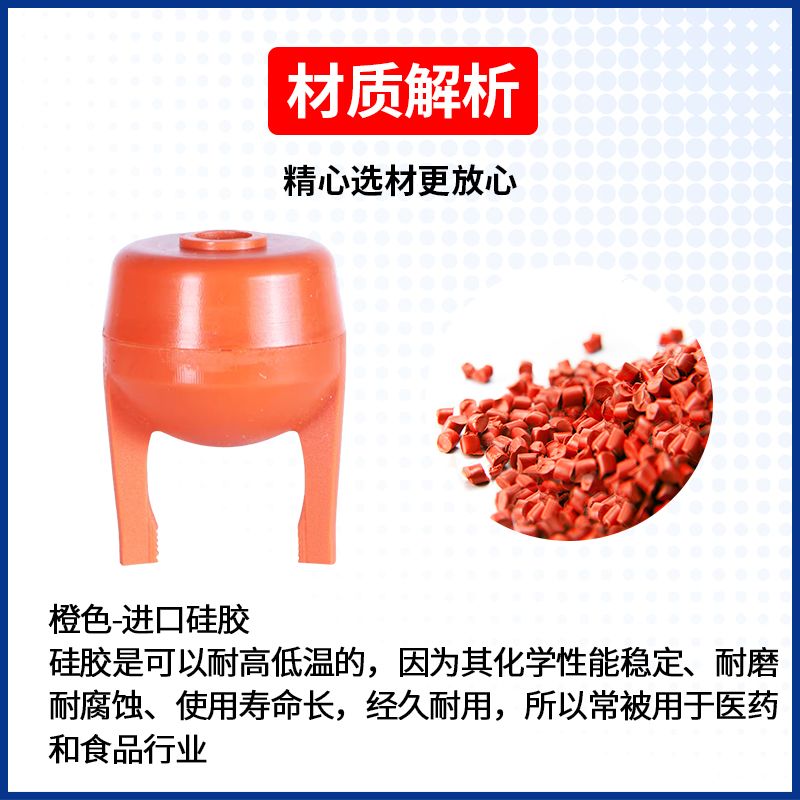
在结构上,这类软体夹爪采用高性能食品级或工业级硅胶一体成型,内部设计有精密的气道与多腔室气动肌肉。当压缩空气进入时,波纹状腔体定向膨胀,使爪指产生可控的弯曲形变。双爪版本模仿人手的拇指与食指对捏动作,适合抓取球形或柱状物体;四爪版本则模拟手掌的环绕包裹,能够稳定托举更大体积、更不规则的重物。得益于硅胶材料的弹性与韧性,软爪能够自适应物体轮廓,分散接触应力,即使在部分腔体气压不均时,依然可保持可靠抓取。开放式的气管接口与低驱动气压(通常0.1-0.6MPa)使其可以快速兼容市售气泵、电磁阀、Arduino、树莓派、PLC或ROS控制系统,成为开源硬件生态中极具人气的气动执行器模块。
对于电子DIY爱好者和创客而言,这款气动柔性夹爪不仅仅是机械臂的末端工具,更是一个跨学科的学习平台。通过搭建微型空气压缩机、比例调压阀、多路电磁阀与微控制器,用户可以自行设计编程逻辑,实现不同速度、不同力度乃至不同时序的抓取动作。尤其适合在机器人竞赛、智能家居、农业采摘、实验室自动化、医疗康复辅助等场景中进行二次开发。配套的3D打印安装法兰支持标准FESTO或Robotiq机械臂接口,也可通过扎带或定制支架固定到自主移动小车或关节机器人上。用户甚至能利用视觉传感器与AI识别算法,让夹爪自动判断物体的合适抓取点,结合力传感反馈完成闭环控制,体验从硬件组装到智能决策的完整研发流程。
硅胶软体材质带来额外优势:耐油污、可水洗、耐弱酸碱、使用寿命长,且不会划伤高光表面。其自重轻盈,多数双爪型号重量不超过200克,末端负载却可达1至3公斤,由于采用柔性接触,实际可稳定抓取的最大物体直径从几毫米到十几厘米不等。四爪版本更擅长抓取多面体,例如扳手、试管架、机械零件或生鲜食品,在恶劣工况下依然保持高可靠性。同时,气动驱动的本质使其具备天然防爆特性,在粉尘或易燃环境中比电机驱动更具安全性。
无论是用于科研教学中的仿生机器人课程,还是作为自动化产线上的柔性上料模组,这款气动柔性夹爪都体现了开源硬件与智能制造的完美结合。它让普通人能够以极低成本体验机器人触觉反馈的精妙,也帮助工程师快速验证柔性抓取方案。从一颗小巧的硅胶指尖到完整的气动肌肉系统,从双爪的灵巧精准到四爪的稳重有力,每一处设计都在向自然界的柔软结构学习。推动更安全、更柔和、更智能的人机协作,正是这款软体机械爪的核心价值所在。选择它,不只是选择一款工具,更是拥抱一种贴合真实世界的自动化哲学。
本站所有商品信息均来源正规电商平台,本站不直接销售商品,点击购买商品会进入电商平台购买,支付和售后都在电商平台内进行,如购物出现问题,本站会配合用户和电商平台核对数据并解决问题,本站不负相关责任。若有版权问题,请联系邮箱475844095@qq.com,我们会第一时间处理!鄂ICP备20003008号-4